IVIROBOT
面向注塑工厂的实用采购指南:如何选择一台既能保护模具、达到成型周期、承载未来模具、又能稳定运行数十年的顶入式机械手——而不只是最低报价。
为何自动化
工业机械手在成型车间的优势
工业机械手降低人工成本,并在每一模都保持一致的取件、堆叠与二次搬运时带来明确回报。除了减少人手,它们还提升产线速度、重复精度与设备综合效率(OEE)。
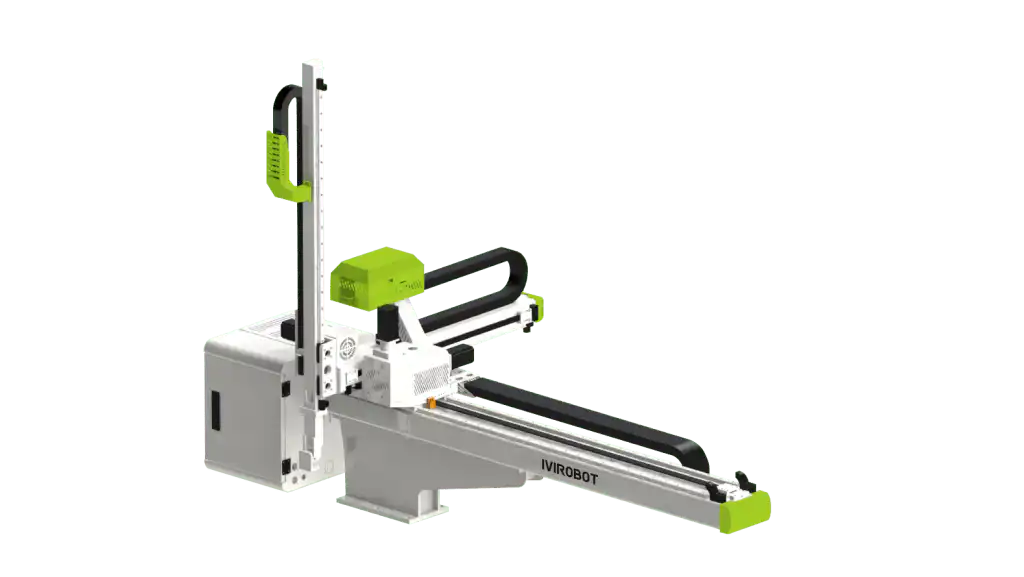
在注塑成型单元中,顶入式机械手通常承担:
- 从模具中取件
- 制品堆叠与码垛
- 包覆成型前的金属嵌件装载
- 水口剪切
- 模内贴标(IML)的装饰标签插入
实际边界:机械手能力主要受应用要求、成型周期(TACT)与模具设计制约,而非宣传数据。巧妙的端拾器(EOAT)设计往往比购买更大型号带来更大价值。
技术变迁
顶入式机械手如何演进
早期顶入式机械手依赖气动缸。随着伺服电机价格下降,制造商转向电伺服驱动,在成本、速度与精度之间取得平衡。许多现代顶入式机械手定位精度可达约 0.1 mm,足以胜任精准取件、嵌件放置与可重复的端拾器路径。
气动时代
动作简单,定位灵活性有限,复杂端拾器序列的一致性较差。
今日的全伺服
可编程路径、更紧密的重复精度,更契合短成型周期与多步骤搬运。
采购检查清单
五个重要考量因素
并非每台顶入式机械手都达到同等标准。用这五个因素从长期综合价值角度比较机器,而不只看采购价格。
改善制品质量与模具保护
保护外观面、保持型腔清洁,并防止模具在制品未取出时合模。
将制品掉落在模具下方会带来外观损伤,以及脏污收集箱或拉杆油污造成的污染。顶入式机械手应在顶出时直接取件,并在下次合模前确认取件成功。
- 真空压力确认,用于吸盘端拾器(EOAT)
- 近接或光学传感器,用于机械夹具
- 模具内仍有制品时防止合模
- 降低模具损伤、制品压碎与非计划停机的风险
建议标配
- 至少一个真空发生器回路
- 至少一个机械夹具回路
规格提示
- 在制造阶段预留所需 I/O 与回路
- 现场改造成本更高并干扰生产
坚固结构与最大负载能力
按今天端拾器(EOAT)的尺寸选型——也考虑明年可能用到的更重工具。
为当前与未来应用选择负载能力。选型偏小的机械手常使用较低功率的伺服电机,负载重型端拾器时会振动,并被迫降低速度。机械夹具工具通常比吸盘工具更重,因此要尽早预留余量。
- 长期稳定性优先选择齿轮齿条传动,而非皮带传动
- 皮带会拉伸、需要张紧调整、磨损,最终失效
- 腐蚀性清洁剂会损坏橡胶皮带
- 洁净室内皮带可能在带轮周围脱落粉尘
经验法则:如果未来模具需要更重的夹具或多腔治具,请一次性购买足够的负载等级——不要让轻载机械手以更慢速度和持续振动勉强支撑。
与应用匹配的最大速度
让机械手等级匹配成型周期,然后验证该速度下的刚性。
没有刚性的速度会造成晃动、挠曲与制品掉落。典型全程取件时间为 0.5 至 1.5 秒;部分机器取件最短约 0.19 秒。取件时间取决于垂直行程、端拾器重量、制品深度、机台尺寸与方法。
| 机械手等级 | 适合的典型成型周期 |
|---|---|
| 经济型 | 周期约 15 秒以上 |
| 高速型 | 周期约 12–15 秒以下 |
| 超高速型 | 周期约 4–12 秒 |
高速必须以刚性垂直臂、稳定结构与可靠驱动为支撑。绝不要为了手册上的峰值速度数字牺牲可靠性与维护成本。
长期可靠性与低维护成本
问一问最老的安装仍运行了多久——以及让它们持续运行的成本。
制造精良的全伺服顶入式机械手在适当维护下应可运行约 20 年或更久。典型维护包括给直线导轨加注润滑脂、给驱动部件上油。部件质量决定使用寿命、维护支出与生产稳定性。
向制造商询问
- 类似工厂的客户参考
- 仍在服役的最老机械手年限
- 备件供应与响应时间
总拥有成本
- 初始价格只是其中一项
- 廉价机械手维修成本往往更高
- 停机损失通常远超购价差异
灵活性与易用性
操作员应能安全换模,而不必每次都找工程师。
在灵活性与简单性之间取得平衡。购买前先考察控制器与编程流程。过度“开放”的编程可能带来操作复杂度、安全风险与人为失误。控制器应包含安全互锁与运动限制——例如在模具内禁止端拾器旋转。
- 新模具调试不应总需要工厂技术人员
- 清晰、引导式编程减少碰撞与端拾器损坏
- 安全默认值保护模具,避免意外停机
决策框架
选择长期价值,而非最低报价
顶入式机械手并非可以互换。合适的机器应兼具可靠结构、合适的负载、与应用匹配的速度、长使用寿命、低维护成本与安全的日常操作。
按工况确定候选名单
成型周期、端拾器质量、模具风险与操作员技能水平应决定您购买的等级。
评估总拥有成本
价格重要——但开机率、模具保护与 20 年可维护性决定真实投资回报。