顶入式与侧入式机械手都能取出制品并实现注塑自动化,但二者面向的生产需求不同。请结合周期时间、模具布局、负载能力、工厂空间,以及(如涉及)IML 标签料仓与静电吸标等因素来选择合适的工作单元。
对于一般的制品取出、嵌件放置、堆叠与搬运,顶入式机械手通常是更灵活的选择。侧入式机械手则往往更适合高速取出和模内贴标场景——此时机械手必须在短暂的开模窗口内完成标签插入与制品取出。
在 IVIROBOT 产品目录配置中,三轴顶入式机械臂通常匹配约 150–600+ 吨位的注塑机用于一般取出作业,而专用 IML 单元则按高速包装或较大型贴标容器进行配置。具体选型仍取决于模具、型腔数与目标周期时间。
什么是顶入式机械手?
顶入式机械手从注塑机上方垂直进入模具。多数机型采用直角坐标结构,由 AC 伺服电机控制横行、引拔(左右)与上下臂轴。许多取出机械臂还配有侧姿旋转机构,便于末端工装将制品转出进行堆叠或放置到输送带。
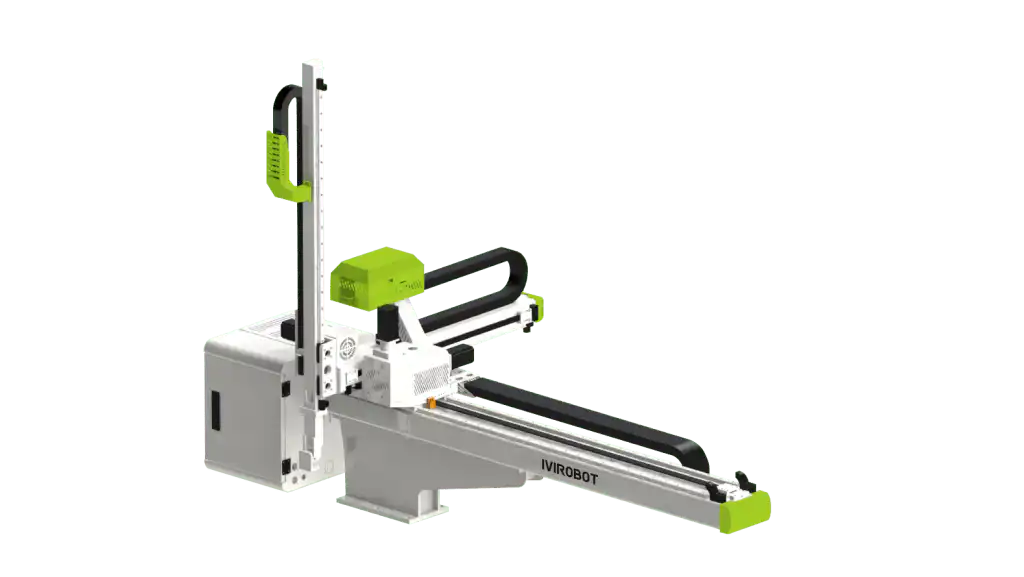
典型应用包括:
- 制品与流道取出
- 嵌件放置
- 制品堆叠
- 放置到输送带
- 搬运大型或深腔制品
- 基础检测或分拣
主要优势在于灵活性。行程长度、负载能力、夹爪与放件位置均可针对不同模具和产品进行调整。由于机械手安装在注塑机上方,还能节省机台侧方的占地空间。
在一般注塑常用的三轴行程规格中,上下臂行程通常约为 900–2500 毫米(视机台大小而定),引拔与横行行程则按模板尺寸和放件布局配置。中型顶入式机械臂的目录空载模内取出时间通常在加入末端工装、制品释放与堆叠动作前约为 2.5–3.0 秒。
但机械手必须在合模前伸入模具并退出。较长的垂直行程可能增加开模时间,尤其在极短周期的应用中。
了解更多 IVIROBOT 的三轴顶入式机械手,用于一般注塑自动化。
什么是侧入式机械手?
侧入式机械手水平进入模具。其运行路径与开模平面一致,可快速进出。
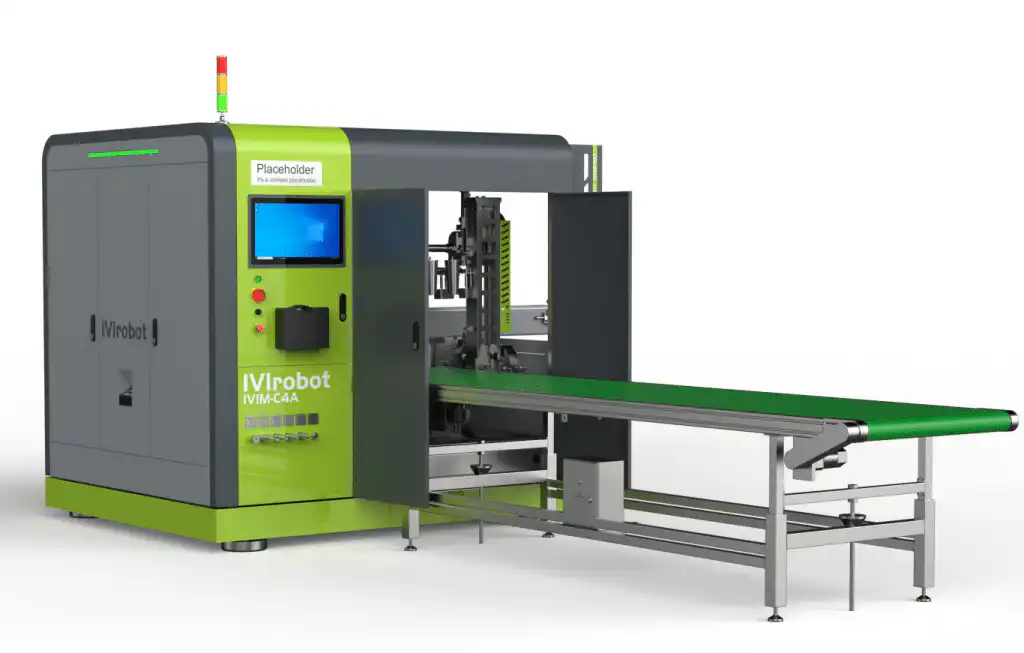
侧入式机械手常用于:
- 薄壁杯与容器
- 盖子与食品包装
- 酸奶杯与冰淇淋桶
- 油漆桶与较大型贴标容器
- 多型腔取出
- 高速模内贴标
在 IML 单元中,机械手可在同一次开模窗口内完成标签插入与成品取出。当贴标速度必须匹配高速注塑周期时,侧入式设计尤为适用。
IVIROBOT IML 平台通常将伺服轴、真空取标、静电吸标(模内和/或模外)、标签料仓以及针对应用的末端工装组合在一起。薄壁包装单元可把模内最短贴标/取出时间控制在约 1–2 秒;而较大型容器 IML(例如 5–33 升的夹具)通常需在约 2.4–2.8 秒的开模窗口内完成作业,空载周期时间与耗气量会随料仓、末端工装和堆叠范围增加而上升。
其代价是系统需要在注塑机旁留出足够的空间。标签料仓、真空回路、静电装置与多型腔工装比通用顶入式取出臂更具应用针对性。
包装应用请参阅高速侧入式 IML 机械手。
顶入式与侧入式机械手对比
| 对比项 | 顶入式机械手 | 侧入式机械手 |
|---|---|---|
| 进入方向 | 从上方进入 | 从侧方进入 |
| 主要用途 | 一般制品取出与搬运 | 高速取出与 IML |
| 周期优先项 | 灵活性 | 较短的开模时间 |
| 工厂空间 | 需要顶部净空 | 需要侧方空间 |
| 模具兼容性 | 可适配不同模具 | 通常针对应用定制 |
| 典型工装 | 吸盘 + 夹具末端工装、嵌件工具 | 多型腔 IML 末端工装、标签料仓、静电回路 |
| 机台匹配(典型) | 通常按吨位段匹配(如约 150–600+ 吨系列) | 通常为 200–1000 吨包装/IML 注塑机,按应用定制 |
| 模内时间重点 | 计入工艺附加前,空载取出通常约 2.5–3.0 秒级别 | 薄壁 IML 可瞄准约 1–2 秒;较大型贴标容器通常约 2.4–2.8 秒 |
| 换型 | 通常可灵活适配多种模具 | 标签尺寸、料仓与末端工装更换更为关键 |
| 投资 | 取决于轴数、行程与负载 | 取决于 IML、型腔数、料仓与集成范围 |
两者没有绝对优劣。机械手必须适配完整的注塑工艺,包括开模窗口、末端工装重量以及后道堆叠或冷却环节。
哪种机械手更快?
侧入式机械手进入模具的路径通常更短,但机械手本身的最大速度并不能单独决定生产速度。目录中的轴速度与空载模内时间只是参考值。
完整周期还取决于:
- 开模距离
- 机械手在实际末端工装重量下的加速度
- 进入与退出行程
- 末端工装重量与气路
- 制品释放时间
- 标签拾取与静电充电时间
- 堆叠、模外冷却或输送
- 与注塑机的通讯
关键衡量指标是开模窗口:即模具打开与合上之间的时间。如果机械手延误合模,它就会成为生产瓶颈。对于高型腔包装单元,若按该工况进行工程设计,即使 72 腔,实测模内取放时间也能保持在约 2.5–2.85 秒——但这要求开模、末端工装与机台信号都能支持。
更多详情,请阅读注塑成型周期时间的计算与缩短指南。
如何在顶入式与侧入式之间选择
以下情况选择顶入式机械手
- 需要灵活的制品取出或嵌件放置。
- 机台旁侧工厂空间有限。
- 产品需要更长的垂直行程或更深型腔。
- 多套模具或多种产品将共用同一台机械手。
- 工艺包含堆叠、分拣或多个放件位置。
- 机台吨位与行程适配一般三轴取出系列。
- 周期时间重要,但不被极短开模窗口的 IML 所锁定。
以下情况选择侧入式机械手
- 高速取出是主要需求。
- 产品使用模内贴标。
- 需在取出成品的同时插入标签。
- 模具型腔数多或采用薄壁包装结构。
- 需要专用标签料仓与静电/真空吸标。
- 注塑机旁有充足空间。
- 后道堆叠或模外冷却属于同一单元规划的一部分。
IML 的特别考量
模内贴标系统由机械手、模具、标签、注塑机、末端工装与后道搬运共同组成。
对比 IML 机械手配置时,请评估:
- 标签尺寸、形状与材料
- 型腔数量与排列
- 真空取标与静电吸标(模内和/或模外)
- 标签料仓容量与快换需求
- 开模距离与位置重复精度
- 开模窗口内的标签插入与制品取出时间
- 夹具范围(例如盖子 vs 2–10 升 / 5–33 升容器)
- 视觉检测、堆叠与输送带布局
- 产品与标签换型时间
高速薄壁 IML 通常选用侧入式机械手。较大型贴标容器仍可使用侧入式 IML 单元,但开模窗口更长、负载更重(含工装常达数十千克)、料仓占地面积也更大。当垂直行程、混合模具或非 IML 搬运成为主要需求时,顶入式方案仍然适用。
核对负载、行程与末端工装
机械手负载能力必须覆盖的不只是模内制品,还应包括:
- 单次周期取出的全部制品
- 流道
- 夹爪、夹具与吸盘
- 标签与标签传递组件
- 传感器、阀体与气动部件
- 机械手携带的安装板与线缆
行程必须匹配模具深度、模板尺寸、机台高度、安全门开度、侧姿旋转与最终放件位置。通用顶入式取出臂通常组合使用吸盘与夹具工装。IML 末端工装还会增加标签吸盘、静电回路与料仓接口的重量,因此目录中的“最大负载”应理解为含工装在内的能力,而非制品重量本身。
作为 IVIROBOT 产品系列的规划参考:许多中型三轴取出臂的含工装额定负载约为 8–10 千克,而 IML 平台可按容器大小与末端工装从约 20–50 千克起配置。请务必以实时询价确认。
工装设计尤为重要,因为末端工装过重会降低加速度并延长周期时间。请参阅 IVIROBOT 的注塑机械手末端工装设计指南。
能否在现有注塑机上加装机械手?
两种机械手均可改造加装,但应先评估现有注塑机。
需要检查:
- 机台控制系统接口
- 安全联锁
- 开模重复精度
- 可用的安装与作业空间
- 机械手与末端工装净空
- 电气与气动容量
- 目标周期时间
- 所需后道设备
对于 IML,请对比改造与购置全新集成单元的成本和限制。本IML 改造还是购买新机指南说明了主要决策因素。
询价前需提供的信息
IVIROBOT 依据真实生产需求配置机械手,而非泛泛的速度宣称。为获得准确的推荐,请准备:
- 注塑机型号与吨位
- 模具与产品图纸
- 制品与流道重量
- 型腔数量与型腔布局
- 当前与目标周期时间 / 开模窗口
- 所需取出方向(顶入式或侧入式)
- 如涉及 IML:标签尺寸、材料与料仓偏好
- 静电或真空吸标偏好
- 放件、堆叠或模外冷却要求
- 可用的顶部与侧方工厂空间
- 计划中的后道自动化与安全接口
结论
当灵活性、垂直行程、模具共用与多种搬运作业是优先项时,选择顶入式机械手。当较短开模时间、多型腔取出或高速 IML 至关重要时,选择侧入式机械手。
目录中的模内时间、吨位段与负载额定值仅作规划参考。最终决策应基于完整生产单元——模具、末端工装、标签、机台信号与后道搬运——而非仅看机械手轴速。
联系 IVIROBOT,提供您的机台型号、模具图纸、产品尺寸、型腔数与目标周期时间,即可获得合适的顶入式或侧入式机械手配置。
本文由IVIROBOT工程团队撰写。IVIROBOT专注于模内贴标(IML)自动化系统,为全球自动化注塑系统提供高品质解决方案。