IVIROBOT
三轴机械手可自动化完成取件、水口处理、镶件装载、分拣和产品放置,但正确的机型取决于模具尺寸、机台高度、负载、成型周期和下料位置,而非仅凭锁模力(吨位)。
为什么仅凭吨位不够
三轴机械手可围绕注塑机自动化完成取件、水口处理、镶件装载、分拣和产品放置。
然而,选择合适的机械手远不止将型号与注塑机吨位简单匹配。锁模力相同的机台,也可能因模具尺寸、机台高度、产品重量、成型周期和下料位置的差异,需要配置不同的机械手。
本指南阐述了制造商在选购注塑用三轴机械手时应评估的主要因素。
什么是三轴机械手?
三轴机械手也称直角坐标机械手,可沿三个直线方向运动。这些运动使其能够进入模具区域、抓取成型件或水口、退出机台,并将产品移送至指定位置。
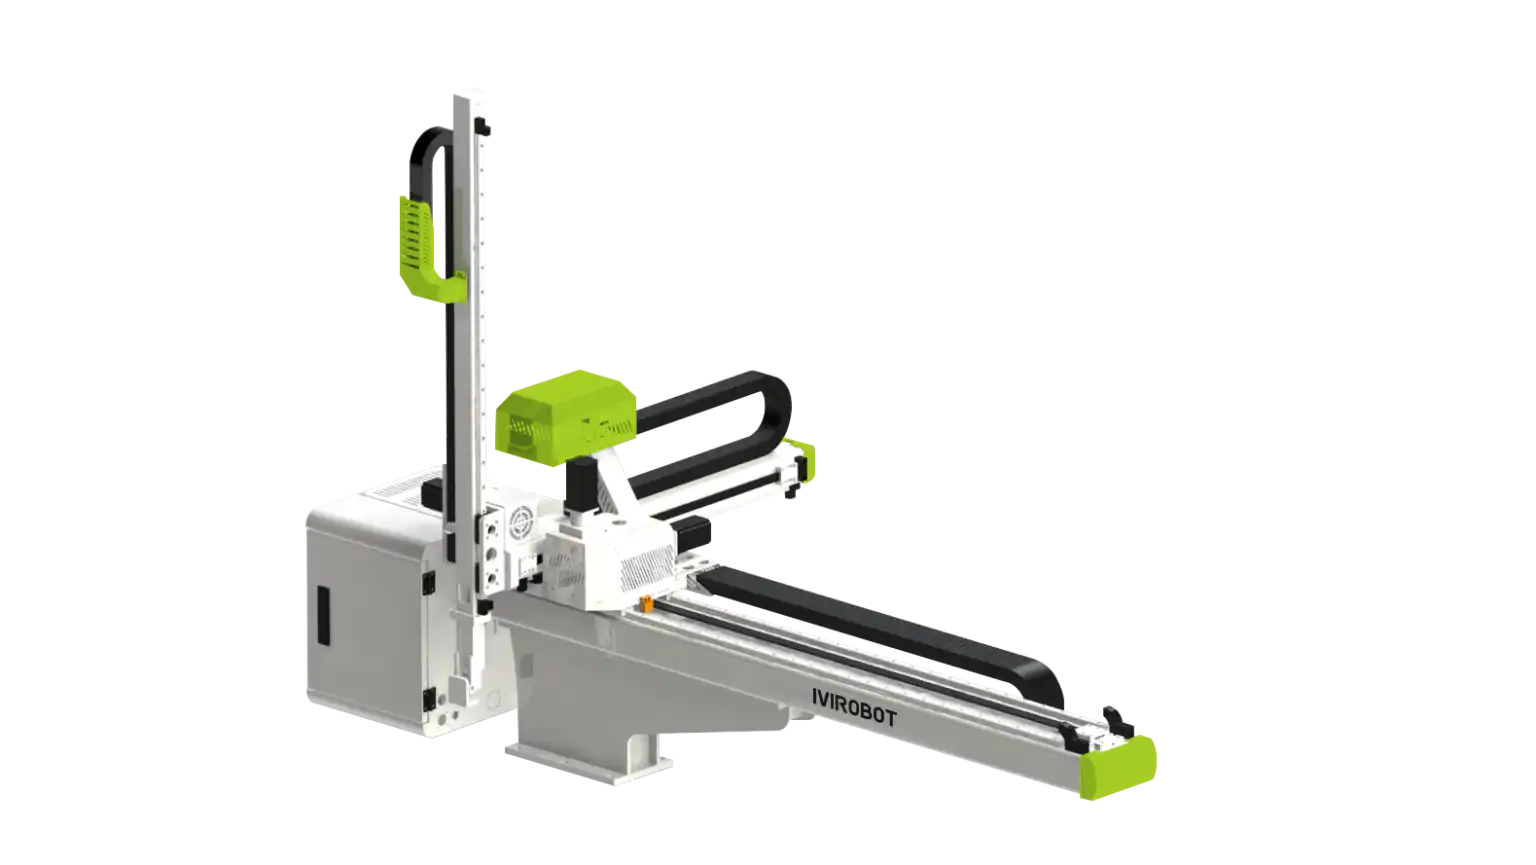
与拥有多个旋转关节的多关节机械手不同,标准三轴机械手以直线运动为主,特别适合结构化和重复性的任务,例如:
- 成型件取出
- 水口处理
- 镶件装载
- 产品分拣
- 模腔区分
- 输送带放置
- 码垛与托盘装载
各轴通常以 X、Y、Z 标识,但不同厂商的轴名称可能不同,因此买家应核对机械手技术图纸中标注的运动方向与有效行程。
三轴机械手如何工作?
典型的注塑取出周期包括以下步骤:
- 注塑机开模。
- 机械手获得进入许可。
- 机械手臂进入模具区域。
- 末端工装抓取成型件或水口。
- 传感器确认抓取成功。
- 机械手退出并发送安全位置信号。
- 机械手放置产品的同时模具合模。
放置位置可以是输送带、收集箱、托盘、检测治具、装配工位或包装系统。
机械手必须与注塑机正确通信。控制时序应确保机械手臂或工装仍位于模具区域内时模具不会合模。
三轴机械手的关键组成
三轴机械手通常由四大系统组成。
机械结构
机架与直线轴支撑机械手的运动,在加速、取件和放置过程中必须保持稳定。
安装规划应考虑机台高度、顶部空间、安装条件、换模通道以及周边设备的位置。
运动系统
伺服电机与传动部件控制每个轴的速度和位置。
最大速度并不能单独决定实际性能。行程距离、工装重量、产品稳定性、抓取确认和放置要求同样影响总周期时间。
末端工装
末端工装(EOAT)直接抓取或承托产品,可包括:
- 真空吸盘
- 气动夹爪
- 水口夹爪
- 产品在位传感器
- 镶件装载治具
- 快换板
EOAT 应根据实际产品、水口和模具布局进行设计。工装不当可能导致抓取失败、产品变形或表面损伤。
控制系统
控制器存储机械手程序,并管理与注塑机及下游设备的通信。
操作员可使用它调整位置和速度、监控信号、检查报警,并为不同产品选择程序。
如何选择合适的 3 轴机械手
1. 计算总负载
常见的错误是仅根据成型件重量选择机械手负载。机械手必须承载完整的运动负载:
对于多腔模具,应计入单次周期内取出的所有产品的总重量;若机械手同时取出水口,其重量也必须计入。
末端工装可能占总负载的很大比例,尤其是当它包含多个夹爪、传感器、镶件装载治具或剪切装置时。
所需负载应包含适当的工程余量,而非与计算负载完全相等。
2. 确认所需行程
机械手必须有足够的行程以:
- 到达模具内的取件位置
- 越过拉杆和模板
- 安全取出产品
- 退出模具区域
- 到达下料位置
- 与下游设备衔接
行程选择应基于注塑机、模具、末端工装和生产布局。
重要信息包括:
- 机台高度
- 模板尺寸
- 拉杆间距
- 模具尺寸
- 开模行程
- 产品位置
- 末端工装尺寸
- 下料位置
不要仅凭注塑机吨位选择机械手。在确认机械手配置前,应审阅布局图。
3. 评估完整周期时间
机械手的最大轴速度并不等于其实际取出时间。
一个完整周期包括:
- 机械手进入
- 抓取产品
- 取件确认
- 机械手退出
- 产品放置
- 机械手返回
模具保持开启的时间尤为重要,因为它会影响整体成型周期。
比较机械手型号时,应根据实际行程距离、产品、末端工装和放置操作来评估性能,而非空载最大速度参数。
4. 使末端工装匹配产品
真空吸盘适用于表面可接触并能形成稳定密封的产品;机械夹爪更适合水口、料头、边缘或无可用真空表面的产品。
末端工装设计应考虑:
- 产品形状与重量
- 产品温度
- 表面纹理
- 模腔数量
- 可用抓取点
- 水口位置
- 模具间隙
- 所需姿态方向
在允许合模前,传感器应确认产品已被成功取出。
5. 检查机台兼容性
机械手与注塑机必须交换运行和安全信号。
控制时序通常需要管理:
- 开模状态
- 机械手进入许可
- 机械手安全位置确认
- 合模许可
- 顶出操作
- 故障与紧急状况
安装前应确认信号定义和机台接口兼容性。
对于现有注塑机,应向机械手供应商提供机台型号、控制系统信息、接口细节和可用的电气图纸。
6. 明确下料操作
制造商应明确机械手取出产品后需要执行的操作。
可能的操作包括:
- 将水口投入破碎机
- 将产品放到输送带上
- 按模腔区分产品
- 将产品装入托盘
- 产品码垛
- 将产品移送至检测设备
- 为装配或包装定位产品
这些要求会影响机械手行程、末端工装、传感器、控制程序和生产单元布局,应在机械手配置最终确定前予以明确。
何时应考虑其他类型的机械手?
当工艺主要需要直线取放时,三轴机械手较为合适。当产品需要以下动作时,五轴或六轴机械手可能更为合适:
- 旋转或改变姿态
- 沿复杂路径运动
- 从不同角度接近设备
- 执行灵活的装配操作
- 到达多个下游工位
更多轴数并不自动意味着更好的方案。额外的运动轴应仅在应用确有需要时选用,因为它可能增加成本、编程和维护的复杂性。
选型需要提供的信息
在申请报价前,请准备以下信息:
| 类别 | 所需信息 |
|---|---|
| 注塑机 | 制造商、型号、吨位、高度和接口 |
| 模具 | 尺寸、模腔数、开模行程和取件位置 |
| 产品 | 图纸、尺寸、材料和重量 |
| 水口 | 形状、位置和重量 |
| 生产 | 当前及目标周期时间 |
| 取放处理 | 抓取方式、姿态和下料位置 |
| 工厂 | 布局、厂房高度和可用空间 |
| 下游工序 | 输送、检测、码垛或包装 |
现有生产过程的照片或视频也有助于工程师了解开模方式、人工取件方法、可用空间和产品姿态。
IVIROBOT 三轴机械手解决方案
IVIROBOT 提供用于注塑取出和自动化取放的 3 轴机械手。这些机械手可支持取件、水口处理、镶件装载、分拣、码垛以及向下游设备的移送。
客户可查看 IVIROBOT 三轴机械手系列 ,了解适用于不同注塑机和工位空间需求的配置方案。
应用评估可考虑:
- 总负载
- 所需轴行程
- 模具与机台尺寸
- 目标周期时间
- 末端工装要求
- 产品放置位置
- 可用工厂空间
- 周边设备集成
IVIROBOT 还发布了 意大利注塑取件机械手项目,展示了不同机械手配置如何匹配不同的机台规格和生产需求。
根据项目情况,IVIROBOT 可提供机械手配置、定制末端工装、机台接口规划、安装、调试以及 机械手服务与技术支持.
结论
选择 3 轴机械手不止于将机械手与注塑机吨位相匹配。合适的配置应基于:
- 总负载
- 有效行程
- 模具与机台尺寸
- 目标周期时间
- 末端工装设计
- 机台兼容性
- 产品放置要求
- 工厂空间
- 下游自动化
尽早提供完整的项目信息,有助于在安装前发现与负载、行程范围、工装、间隙和周期时间相关的潜在问题。
如需针对具体应用的建议, 向 IVIROBOT 申请三轴机械手配置评估 。请提供您的机台型号、模具尺寸、产品与水口重量、目标周期时间、取件位置和下料要求。
常见问题解答
三轴机械手和直角坐标机械手一样吗?
三轴机械手通常被称为直角坐标机械手,因为它沿三个直线方向运动。不过,各厂商的轴定义和机械手结构可能有所不同。
三轴机械手能否与现有注塑机配合使用?
多数情况下可以。安装前应评估机台接口、安装条件、模具布局、可用空间、运行时序和安全系统。
机台吨位决定机械手型号吗?
不是。机台吨位只是一个起点参考,还必须考虑模具尺寸、机台高度、负载、行程、周期时间、末端工装和下料位置。
所需负载如何计算?
将机械手承载的所有成型件、水口、末端工装、传感器及附件的重量相加,并计入适当的工程余量。
本文由IVIROBOT工程团队撰写。IVIROBOT专注于模内贴标(IML)自动化系统,为全球自动化注塑系统提供高品质解决方案。