IVIROBOT
注塑机器人是一种自动化系统,用于取出成型制品、处理流道、装载嵌件、堆叠产品,并将部件转运至下游设备——从而提升一致性,并将注塑成型与检测、装配、输送和包装环节衔接起来。
什么是注塑机器人?
注塑机器人配合注塑机工作,在注塑生产过程中或生产完成后执行自动化搬运任务。
常见操作包括:
- 取出成型制品与流道
- 装载金属或塑料嵌件
- 将产品放置到输送带上
- 按模具型腔分拣制品
- 堆叠或装盘
- 将产品转运至检测或包装设备
机器人通常通过末端执行器(EOAT)抓取产品,例如真空吸盘、气动夹爪、流道夹爪、传感器和嵌件装载治具。
它是如何工作的?
典型的机器人取出循环包含以下步骤:
- 模具打开并向机器人发出信号。
- 机器人进入模具区域。
- 末端执行器夹取产品或流道。
- 传感器确认抓取成功。
- 机器人退出并发出安全位置信号。
- 机器人在转运产品的同时模具合模。
机器人必须与注塑机保持正确的信号交互。在机器人及其治具完全离开模具区域之前,模具不应合模。
注塑机器人的主要类型
料头取出机
料头取出机专用于简单的流道与料头取出。对于基础应用而言成本较低,但灵活性不如伺服驱动机器人。
三轴机器人
三轴机器人沿 X、Y、Z 轴运动,通常安装在注塑机上方,用于:
- 制品与流道取出
- 嵌件装载
- 取放操作
- 分拣与堆叠
- 输送带或托盘放置
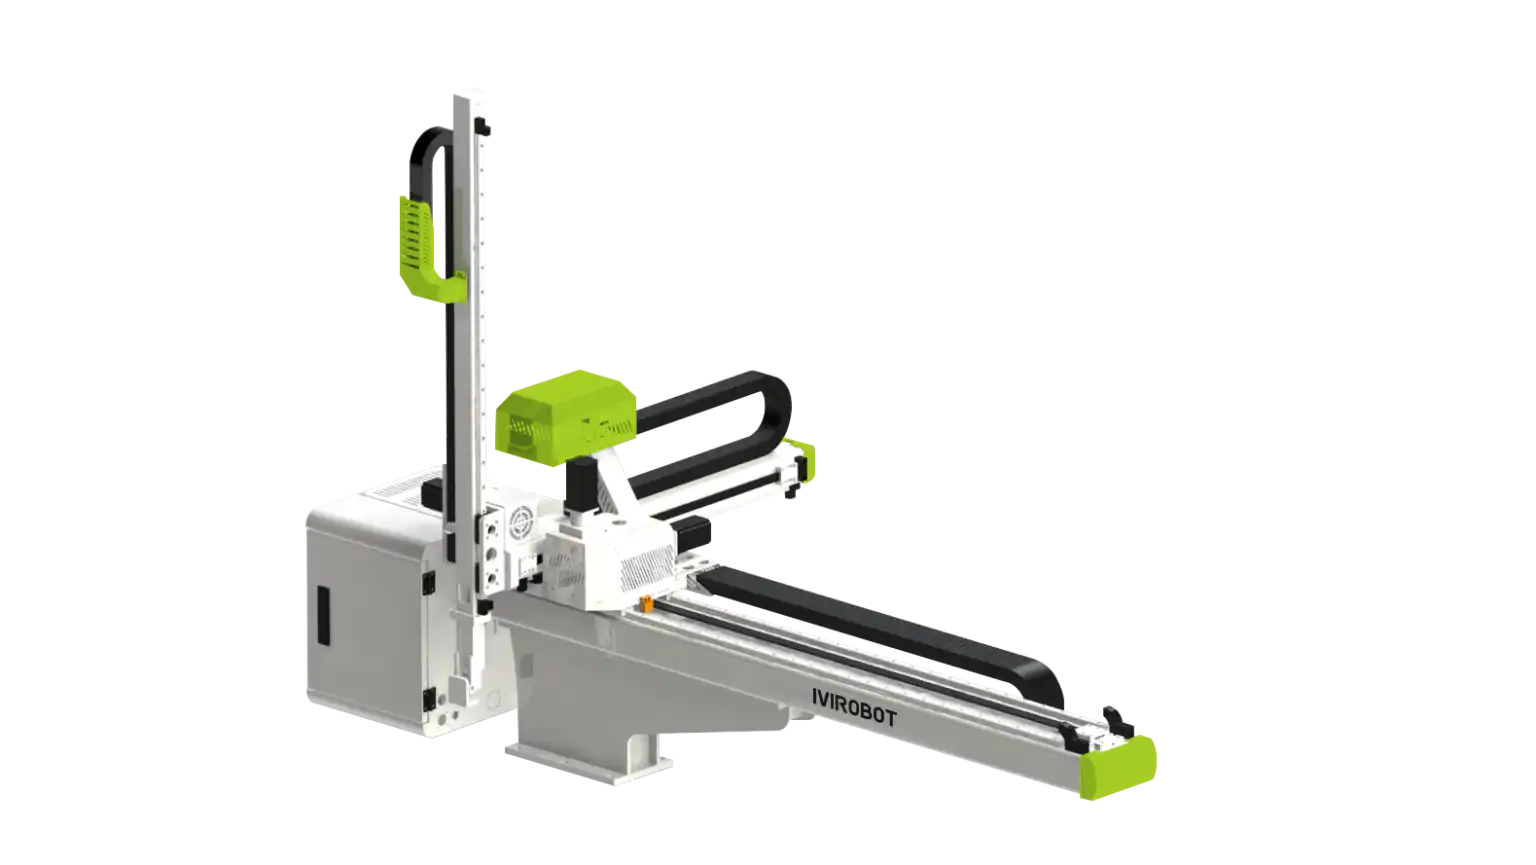
其可控的直线运动使其适用于重复性的取出与放置作业。制造商可了解 IVIROBOT 的 三轴机器人解决方案 ,以适配不同的注塑应用。
五轴与六轴机器人
五轴与六轴机器人适用于需要旋转、重新定向或沿更复杂路径转运的制品。
常见应用包括:
- 复杂嵌件装载
- 多角度放置
- 装配
- 修剪与后处理
- 柔性机床上下料
- 码垛
轴数越多,灵活性越高,但编程与集成复杂度也可能随之增加。
侧入式与 IML 机器人
侧入式机器人沿水平方向进入模具,常用于高速包装与模内贴标。
IML 机器人在注塑前将印刷好的标签放入模具,并在成型后取出已装饰的产品。生产贴标塑料包装的制造商应考虑配备专用的 模内贴标系统.
注塑机器人与 IML 机器人对比
| 对比项 | 注塑机器人 | IML 机器人 |
|---|---|---|
| 主要任务 | 制品取出与搬运 | 标签放置与制品取出 |
| 治具 | 夹爪、真空吸盘与传感器 | 标签抓取与定位治具 |
| 适用产品 | 通用塑料成型制品 | 带装饰的包装制品 |
| 配置形式 | 通常为顶部入模 | 顶部入模或侧向入模 |
| 关键因素 | 负载、行程与末端执行器 | 标签精度与成型周期 |
如需了解顶部入模与侧入式方案的更多信息,请阅读 如何选择合适的 IML 机器人.
注塑机器人的优势
稳定的生产节拍
人工取出的时间会因操作人员和班次而异。机器人每个循环都重复相同动作,有助于保持稳定的取出与放置时间。
应评估完整流程,而不只是机器人的最大速度。入模、抓取、出模、放置和返回动作都会影响生产效率。
受控的产品抓取
成型制品在取出时可能仍有余温或较为敏感。抓取方式不一致可能造成划伤、变形或污染。
机器人可按既定抓取位置与取出路径运行,适用于:
- 薄壁制品
- 精密表面
- 多腔制品
- 嵌件成型部件
- 有外观要求的制品
合理的末端执行器设计对于保护产品并确保可靠抓取至关重要。
减少重复性人工操作
机器人可承担重复性的取出、分拣和堆叠任务,操作人员便可专注于工艺监控、质量检验、备料、换模和维护。
与下游设备衔接
注塑机器人可将部件直接转运至:
- 输送带
- 检测系统
- 装配工装
- 堆叠设备
- 包装机
这样可形成连贯的生产流程,而不是简单地把制品放在机器旁边。自动化还有助于 降低注塑成本 ,通过更好的节拍控制、稳定的抓取以及更高的设备利用率来实现。
常见应用
| 行业 | 典型应用 |
|---|---|
| 汽车 | 外壳、卡扣、连接器与内饰件 |
| 电子 | 连接器、传感器外壳与精密部件 |
| 医疗 | 受控取出与检测转运 |
| 家居用品 | 家电部件与消费品 |
| 包装 | 杯、盖、容器与堆叠 |
| 工业制品 | 分拣、装盘与装配转运 |
嵌件成型
在嵌件成型中,机器人在注塑前将金属或塑料嵌件放入模具,成型后取出已完成的部件。
典型产品包括电气连接器、螺纹部件、传感器外壳以及金属塑料复合件。
嵌件成型要求精准定位、可靠的嵌件供料、合适的末端执行器,以及机器人与注塑机之间正确的信号交互。
自动化检测
机器人可将成型制品转运至 视觉检测产线 ,进行表面、尺寸、颜色或装配检查,随后系统可将合格品与不合格品分拣开。
如何选择注塑机器人
1. 负载
机器人必须承载完整的运动负载,而不仅是成型制品本身。
对于多腔模具,应计入一个循环中取出的所有制品的总重量。
2. 行程与工作范围
机器人必须具备足够的工作范围,以进入模具、越过机器并把产品放置到指定位置。
需确认:
- 模具与机器尺寸
- 开模行程
- 机器高度
- 产品抓取位置
- 产品放置位置
- 下游设备布局
仅凭机器吨位不足以确定合适的机器人行程。
3. 成型周期
评估机器人完整动作顺序:
- 进入模具
- 夹取产品
- 确认抓取
- 退出模具
- 放置产品
- 返回原位
机器人应满足目标生产节拍,同时不影响抓取稳定性与安全性。
4. 末端执行器
末端执行器直接接触产品,可包括:
- 真空吸盘
- 气动夹爪
- 流道夹爪
- 传感器
- 嵌件装载治具
- 快换盘
其设计应考虑产品形状、重量、温度、表面状态、型腔数量、流道位置以及所需的方向。
5. 机器兼容性
机器人必须与注塑机交换运行与安全信号,通常包括开模、安全位置、允许合模、顶出、故障和急停信号。
安装前应确认机器接口与控制时序。
6. 安全与支持
视应用而定,生产单元可能需要安全门、联锁装置、急停按钮、防护围栏以及操作人员培训。
采购方还应评估安装、调试、备件供应、维护指导与远程故障诊断。更多信息可通过 IVIROBOT 的 机器人安装与售后服务.
机器人选型所需信息
提供完整的项目信息有助于供应商推荐合适的机器人与末端执行器。
| 类别 | 所需信息 |
|---|---|
| 注塑机 | 型号、吨位、高度与接口 |
| 模具 | 尺寸、型腔数与开模行程 |
| 产品 | 图纸、尺寸、材料与重量 |
| 流道 | 位置与重量 |
| 生产 | 当前与目标成型周期 |
| 抓取搬运 | 抓取方式、方向与放置要求 |
| 工厂 | 布局、净空高度与可用空间 |
| 下游工序 | 检测、堆叠、装配或包装 |
提供当前生产过程的照片或视频也有助于工程师理解应用场景。
IVIROBOT 注塑自动化
IVIROBOT 为注塑与塑料制造开发机器人与自动化解决方案。
视应用而定,解决方案可包括:
- 机器人型号选择
- 负载与行程评估
- 定制末端执行器
- 机器接口规划
- 输送与检测集成
- 安装与调试
- 操作指导
- 售后技术支持
机器人选型应基于实际生产条件,而不是只看机器吨位或最高速度。提供完整的机器、模具、产品和周期信息,有助于工程团队在安装前识别潜在问题。
结语
注塑机器人可自动完成制品取出、嵌件装载、分拣、堆叠、检测转运以及与包装相关的作业。
成功的自动化项目需要以下要素的正确组合:
- 机器人类型
- 负载与行程
- 成型周期
- 末端执行器
- 机器兼容性
- 安全设备
- 下游集成
- 技术支持
如需获取针对项目的选型建议, 请申请注塑自动化评估 请向 IVIROBOT 提出申请,并提供注塑机型号、模具尺寸、产品图纸、产品与流道重量、目标成型周期以及放置要求。
常见问题解答
注塑机器人的作用是什么?
它负责取出成型制品或流道并转运至指定位置,还可装载嵌件、分拣制品、堆叠产品,或将注塑机与检测和包装设备衔接起来。
料头取出机与三轴机器人有什么区别?
料头取出机主要用于简单的流道取出;三轴机器人则可完成更复杂的取出、放置、嵌件装载、分拣与堆叠作业。
所需负载如何计算?
将成型制品、流道、末端执行器、传感器和附件的重量相加,并计入适当的工程余量。
机器人能否与现有注塑机配合使用?
多数情况下可以。兼容性取决于机器接口、模具尺寸、运行顺序、安装空间以及安全要求。
报价需要提供哪些信息?
请提供注塑机型号、模具尺寸、型腔数量、产品图纸、产品与流道重量、成型周期、放置要求、工厂布局以及下游工序。
本文由IVIROBOT工程团队撰写。IVIROBOT专注于模内贴标(IML)自动化系统,为全球自动化注塑系统提供高品质解决方案。