IVIROBOT
制造注塑机械手不只是把线性轴堆叠起来。应用评审、机加工、装配、编程与工厂测试,都必须在发货前与真实的模具和机台相匹配。
从设计到交付
注塑机械臂必须在靠近模具、机台防护罩、输送带与其他自动化设备的环境下,快速且一致地取出产品。
制造这些机械手不只是装配几条线性轴。完整流程涵盖应用分析、机械设计、部件制造、装配、电气集成、编程、标定与性能测试。
本文介绍注塑机械臂在交付前如何制造与测试。到货后的现场工作请参阅注塑机械手安装指南。
1. 应用与需求分析
工作始于客户的注塑应用——而不是从某个现成的型号编号开始。
典型输入包括:
- 注塑机型号与锁模力
- 机台与模板尺寸
- 模具尺寸与开模行程
- 产品与流道重量
- 要求的取出方向
- 目标周期时间
- 取出或堆叠位置
- 末端工装要求
- 可用安装空间
- 后道自动化要求
仅靠机台吨位并不能确定机械手尺寸。锁模力相近的注塑机,仍可能需要不同的行程、负载、工装与安装结构。
详细评审可降低行程不足、机械臂超载、模具干涉与安装不便的风险。选型清单请参阅如何选择注塑机机械臂。
2. 机械与电气设计
大多数顶入式取出机械手采用包含三条线性轴的直角坐标布局。当产品需要旋转、堆叠、放入或按不同角度放置时,会添加手腕轴或旋转轴。
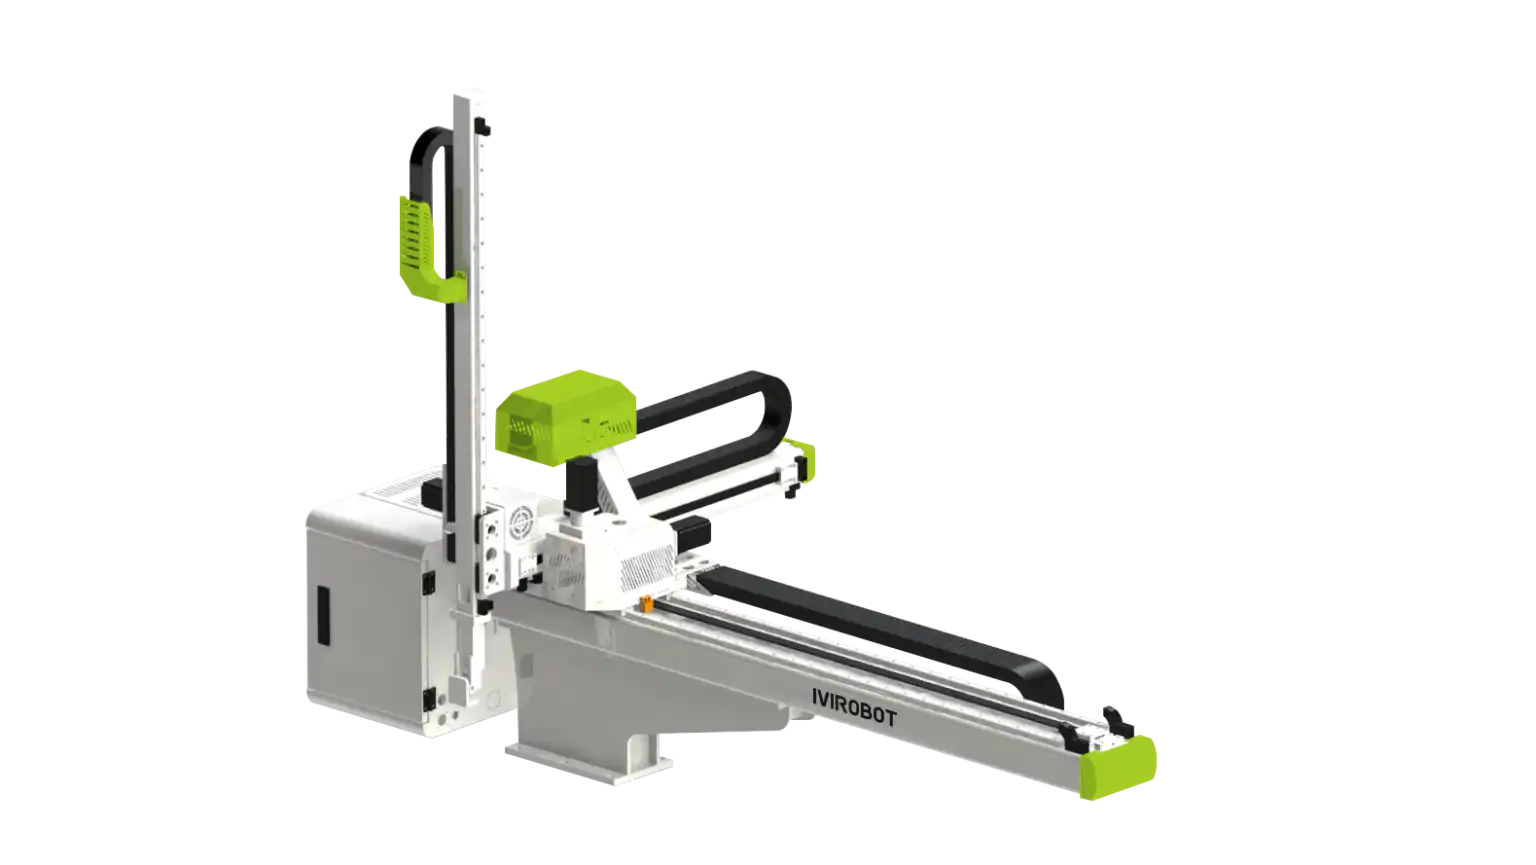
设计决策涵盖:
- 引拔、横行与上下行程
- 最大负载
- 机械手安装位置
- 结构尺寸
- 电机与传动规格
- 末端工装接口
- 气动回路
- 控制器与通信系统
- 安全与机台联锁信号
负载必须包含注塑产品、流道、夹爪、真空吸盘、气缸、传感器与安装板。框架还需要足够的刚性,以限制快速加减速时的振动与弯曲。
3. 部件制造与检验
设计批准后,结构部件进入生产。
CNC 加工通常覆盖电机座、轴连接板、轴承座、支架、定位块与工装接口。钣金件覆盖控制柜、罩壳、面板与防护罩。
根据材料与用途,部件可能进行阳极氧化、粉末喷涂、喷漆、电镀或其他表面处理。
装配前,应检查关键部件的尺寸与孔位、平面度、螺纹质量、表面与涂层状况,以及毛刺或变形。
尺寸误差稍后会在装配中表现为导轨不对中、额外阻力、定位不稳与部件寿命缩短。
4. 机械装配
框架、导轨、电机、传动、引拔臂、横行梁、传感器与线缆拖链被集成为一套系统。
技术人员检查导轨对中、传动张紧度、间隙、紧固件、轴平行度、线缆与气管走向,以及全行程运动。
对中不良会导致摩擦、振动、噪音、电机负载增大与早期磨损。装配后,每个轴都应在无卡滞或过大阻力的情况下走完全程。
5. 电气与控制集成
控制系统运行伺服运动、传感器、气动、EOAT、安全功能与机台通信。
集成通常包括控制器与驱动器、电机与编码器、I/O、原点与限位传感器、气动阀、操作界面、急停回路、电源与信号线缆,以及机台连接。
上电前检查布线、接地、端子、走向与传感器状态。线缆的走向必须保证反复运动不会使其过度弯折、拉扯或摩擦。
6. 末端工装安装
EOAT 是抓取并移动注塑制品的部件。它可以使用真空吸盘、机械夹爪、流道夹爪、气动手指、存在传感器、真空开关或嵌件夹具。
工装必须在不划伤、不变形、不掉件的情况下夹持制品,并能在不撞到型芯、拉杆或防护罩的前提下进出模具。完整 EOAT 重量应计入负载计算。
7. 编程与标定
技术人员设置轴方向、原点位置、行程限位、传感器、伺服反馈、气动与急停行为。
典型取出流程:
- 接收注塑机许可信号
- 进入打开的模具
- 抓取产品或流道
- 确认抓取成功
- 退出模具区域
- 移动到取出位置
- 释放或放置产品
- 返回待机位置
速度、加速度、减速度与等待时间会针对短而稳定的周期进行优化。峰值速度不是目标——运动应保持平稳、可重复,并且对制品、工装与模具安全。
注塑机械臂如何测试
交付前,成品机械手应通过机械、电气与功能测试。
8. 轴与重复精度测试
每个轴在其可用行程内运行,以检查运动平稳性、方向、原点与限位传感器、干涉、噪音或振动、线缆拖链行程,以及加减速行为。
重复精度检查确认机械手能够返回编程设定的抓取与放置点。测试应尽可能使用预期工装与负载——空臂的表现可能与携带大型或偏心 EOAT 时不同。
9. 负载与连续周期测试
负载测试在完整的预期负载下进行:产品、流道、工装、传感器与安装件。
技术人员观察运动稳定性、电机负载、制动、定位、振动、报警与抓取可靠性。
连续空运行周期可以发现短暂演示发现不了的问题——过热、漏气、硬件松动、传感器不稳、线缆干涉或间歇性报警。
10. 机台通信与 EOAT 测试
机械手与注塑机必须按正确顺序交换信号。典型信号包括开模/合模、进入许可、机械手在模具外、顶针位置、抓取确认、周期完成与报警。
联锁至关重要。当机械手或工装仍在模具内部时,注塑机不得合模。
在有样品的情况下,EOAT 将在真实制品上测试抓取稳定性、检测、模具净空、释放、放置与抓取失败响应。
11. 安全与最终检验
最终检查可能涵盖急停、安全门联锁、行程限位、断电或断气响应、报警、重启行为、紧固件与罩壳、电气与气动连接、程序与文档。
安全适用于整个单元——机械手、注塑机、工装、防护罩、输送带与后道设备——而不只是机械手本身。
验收通过后,各轴被固定、连接器得到保护、附件装箱,机械手准备发运。后续的机械手服务与技术支持覆盖以后的安装问题。
为什么制造与测试很重要
一台为真实任务而制造并测试的机械手可以带来:
- 一致的产品取出
- 稳定的生产周期
- 可靠的机台通信
- 更低的模具干涉风险
- 更精确的放置
- 更容易的安装与调试
- 更少的意外停机
质量来自完整链条——从应用分析与机加工,到装配、编程与最终测试——而不是单靠某一个部件。
如何评估机械手制造商
在选择供应商之前,请询问:
- 他们是否收集完整的机台、模具与产品数据?
- 负载是否按完整 EOAT 计算?
- 关键部件是否在装配前检验?
- 所有轴是否都经过全行程测试?
- 是否进行负载与连续周期测试?
- 机台通信是否可以在交付前测试?
- 他们能否提供定制工装?
- 测试结果与文档是否可用?
- 是否包含安装与售后服务?
最好的机械手并不总是最快的。它应该针对您的注塑工艺进行配置与测试。
IVIROBOT 注塑自动化
IVIROBOT 提供用于取出、料头分离、嵌件放入、分选、堆叠、输送带放置与模内贴标的设备。
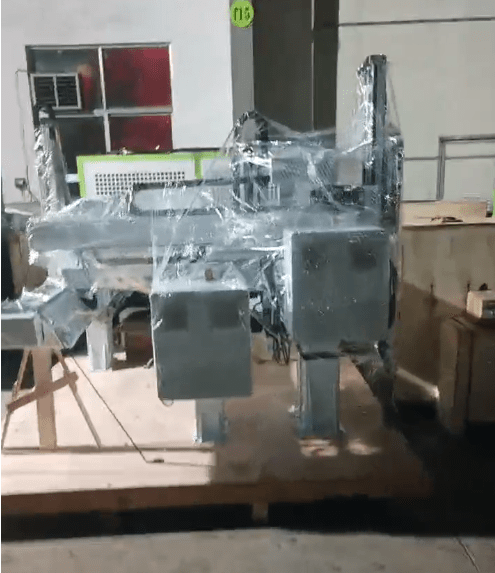
可选方案包括三轴注塑机械手、五轴机械手、模内贴标系统、定制 EOAT、输送带与集成单元。
要推荐合适的机械手,工程团队需要您的机台、模具、产品、负载、周期时间、取出方向与取出位置。申请机械手配置评估即可开始该评审。
结论
制造注塑机械臂涵盖设计、部件生产、装配、电气作业、编程与标定。交付前,请测试运动、负载、重复精度、通信、抓取、连续运行与安全。
一台为真实应用而制造并测试的机械手,可以支持更可靠的取出、更稳定的周期,以及与自动化产线更干净的集成。
带着您的机台、模具、产品与自动化目标联系 IVIROBOT。
常见问题
注塑机械臂是如何制造的?
通过应用分析、机械与电气设计、部件机加工、装配、布线、编程、标定与最终测试完成。
交付前执行哪些测试?
典型测试覆盖全轴运动、重复精度、负载、连续周期、工装、机台通信、安全与最终目视检查。
机台吨位足以选择机械手吗?
不够。还需要考虑模具尺寸、开模行程、机台高度、产品与工装重量、取出方向、周期时间与取出位置。
机械手负载包含哪些内容?
注塑产品、流道、夹爪、真空吸盘、气缸、传感器、安装板,以及机械臂携带的任何其他部件。
机械手可以用真实产品测试吗?
可以。当样品与应用数据可用时,测试可以在发货前使用真实产品与 EOAT 进行。
本文由IVIROBOT工程团队撰写。IVIROBOT专注于模内贴标(IML)自动化系统,为全球自动化注塑系统提供高品质解决方案。